智能车牌识别停车场收费管理系统 道闸地感与雷达技术差异及车辆识别道闸选型指南
一、智能车牌识别停车场收费管理系统的核心构成
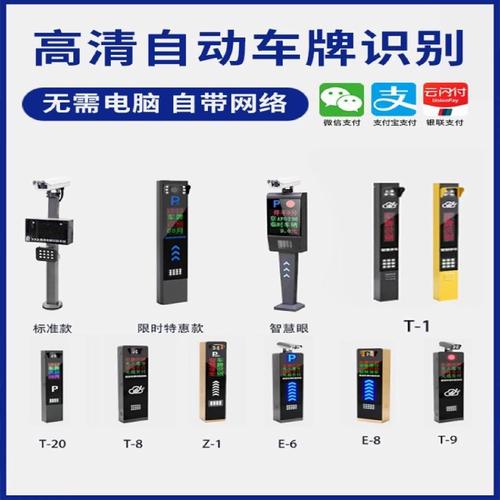
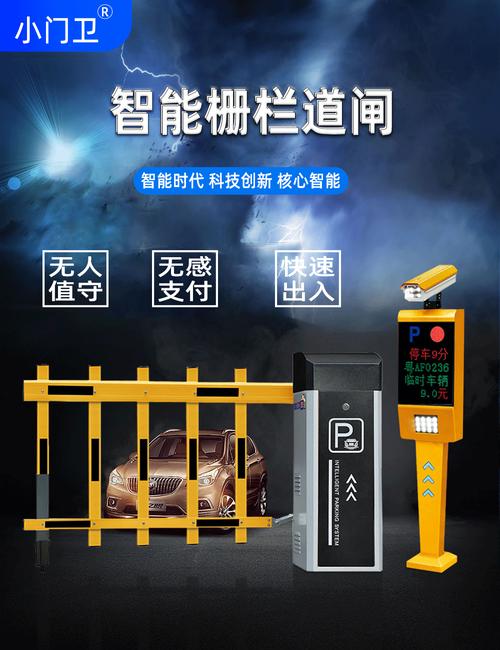
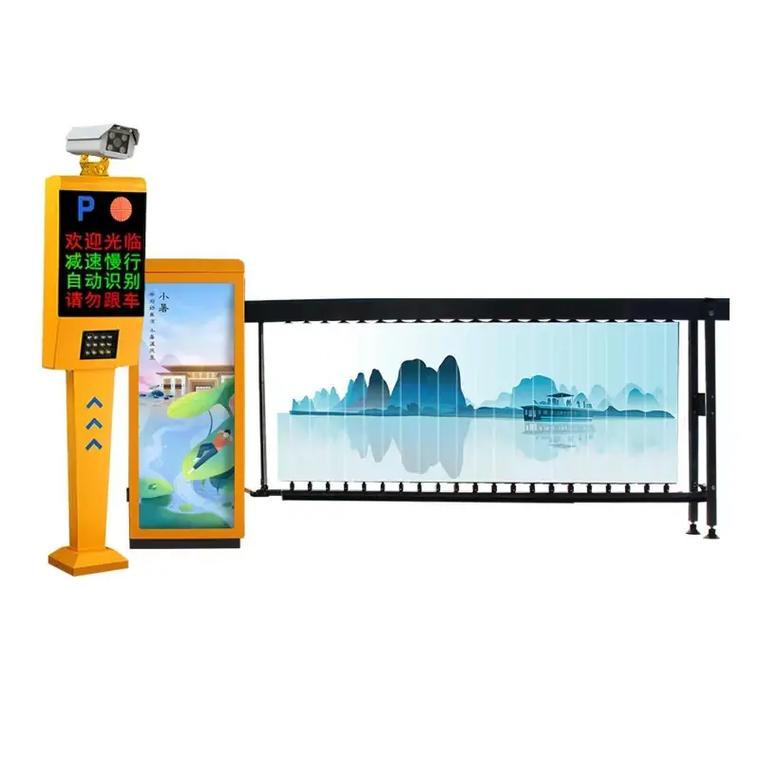
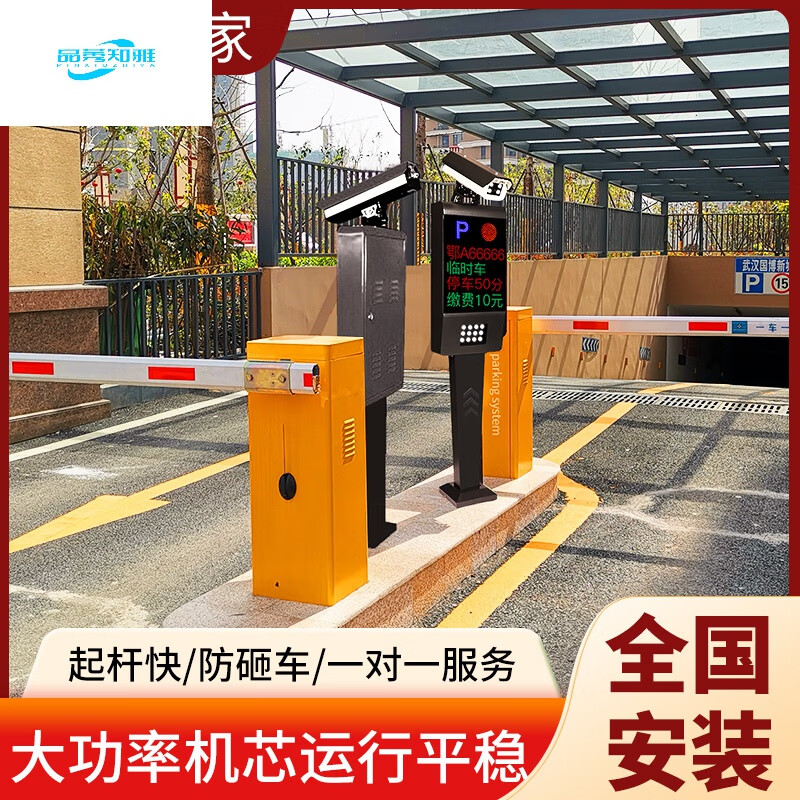
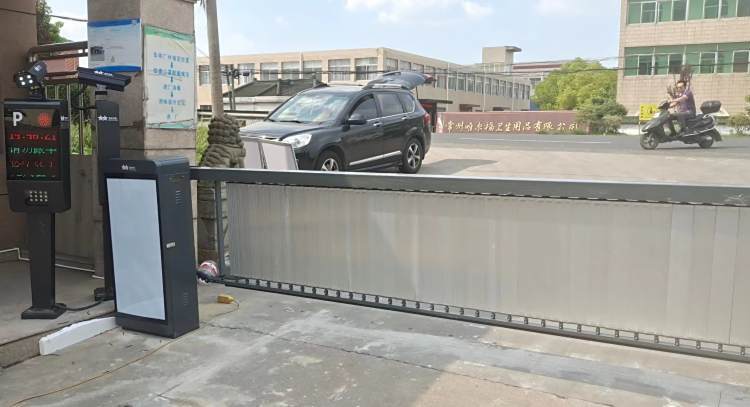
现代智能停车场收费管理系统由车牌识别摄像机、道闸、地感线圈、雷达探测器、收费管理软件及云端平台等组成。其工作流程为:车辆驶入识别区域→摄像机抓拍并识别车牌→系统比对入场/出场记录→计算停车时长与费用→自动抬杆放行。在整个过程中,车辆检测的准确性与道闸控制的可靠性直接决定了系统的通行效率与用户体验。
二、地感线圈(地感)的工作原理与特点
2.1 工作原理
地感线圈是一种基于电磁感应原理的车辆检测设备。施工时在车道地面切割出矩形槽,埋入铜质线圈并灌封胶体,与车道检测器连接形成振荡电路。当金属车体经过线圈上方时,引起电感量变化,检测器据此判断车辆的存在、通过或离开。
2.2 核心用途
- 防砸车保护:在道闸杆下方埋设地感,当检测到车辆仍未完全通过时,禁止落杆。
- 车辆存在检测:判断车辆是否停留在道闸下方,避免误落杆。
- 触发抓拍:部分系统用地面感应触发车牌识别摄像机进行抓拍。
- 逻辑控制:配合道闸控制器完成“车来杆起、车过杆落”的自动化流程。
2.3 优缺点
优点:技术成熟、成本低廉、抗干扰能力强(不受天气、光线影响)、检测精度高。
缺点:需要破坏路面施工、维护困难(线圈故障需重新开槽)、无法检测非金属物体(如行人、自行车)、响应速度相对较慢。
三、雷达探测器的工作原理与特点
3.1 工作原理
停车场道闸常用的是微波雷达(多为24GHz或77GHz毫米波雷达),通过发射高频电磁波并接收反射波,利用多普勒效应或调频连续波技术,检测目标物体的距离、速度和角度,从而判断车辆是否存在及运动状态。
3.2 核心用途
- 车辆到达检测:提前唤醒车牌识别系统,缩短识别响应时间。
- 防砸车保护:实时监测道闸下方区域,检测到车辆或行人时立即停止落杆。
- 车流量统计:通过方向识别判断车辆进出方向,辅助计费逻辑。
- 替代地感触发抓拍:无需破坏路面,安装于道闸箱体或立柱上。
3.3 优缺点
优点:安装无需破坏路面、施工简便、寿命长;可检测运动与静止车辆;能识别行人/非机动车,提升安全性;响应速度快,探测距离远。
缺点:成本高于地感;对复杂环境(如相邻车道干扰、金属栅栏反射)需精细调试;极端天气(暴雨、大雪)可能轻微影响检测性能,但现代毫米波雷达已大幅改善。
四、地感与雷达的关键区别对比
| 对比维度 | 地感线圈 | 雷达探测器 |
|---------|---------|-----------|
| 检测原理 | 电磁感应 | 微波/毫米波反射 |
| 安装方式 | 切割路面埋设线圈 | 立柱或道闸箱体侧装,无需破路 |
| 检测对象 | 仅金属车体 | 车辆、行人、非机动车均可 |
| 防砸保护 | 仅检测线圈上方区域 | 可覆盖道闸下方及周边区域 |
| 施工维护 | 施工复杂,故障需重新开槽 | 安装简便,维护成本低 |
| 抗干扰性 | 强,不受天气光线影响 | 较强,复杂环境需调试 |
| 响应速度 | 较慢 | 快 |
| 成本 | 低 | 中等 |
| 寿命 | 受路面沉降影响,可能损坏 | 长,无机械磨损 |
五、车辆识别道闸的选型与系统集成建议
5.1 纯地感方案
适用于预算有限、车道固定、无行人穿越风险的地下车库入口。需注意定期检查线圈状态,避免因路面开裂导致误报或漏报。
5.2 纯雷达方案
适用于不便破路施工的场所(如已铺装石材、环氧地坪)、需要检测行人防砸的高端商业停车场、或无人值守停车场。雷达可同时替代地感触发抓拍和防砸检测,简化系统结构。
5.3 地感+雷达融合方案(推荐)
目前主流智能停车场多采用雷达为主、地感为辅或双雷达冗余的配置:
- 雷达负责车辆到达唤醒、防砸检测及行人检测;
- 地感作为备用防砸逻辑,确保在雷达受干扰时仍能保护车辆安全;
- 车牌识别摄像机配合视频触发或雷达触发,实现快速识别。
5.4 集成注意事项
- 识别区域与检测区域匹配:确保雷达探测范围覆盖车牌识别最佳抓拍位置。
- 防砸逻辑优先级:地感与雷达信号应接入道闸控制器,采用“或”逻辑互锁,任一检测到障碍物即禁止落杆。
- 避免相邻车道干扰:雷达安装角度和灵敏度需根据车道宽度调整,防止邻道车辆误触发。
- 与收费系统联动:车辆检测信号应实时上传管理平台,用于入场计费起点判定和出场费用计算,防止跟车逃费。
六、
在智能车牌识别停车场收费管理系统中,地感线圈和雷达探测器各有千秋。地感以其成熟稳定、成本低廉仍是基础配置;雷达则凭借安装便捷、检测对象广、响应速度快,逐渐成为新建停车场及改造项目的首选。实际工程中,应根据场地条件、预算、安全等级及用户体验需求,合理选择单一或融合检测方案,从而构建高效、可靠、无人化的智慧停车管理系统。
如若转载,请注明出处:http://www.cfwgtcxt.com/product/39.html
更新时间:2026-10-03 15:17:46